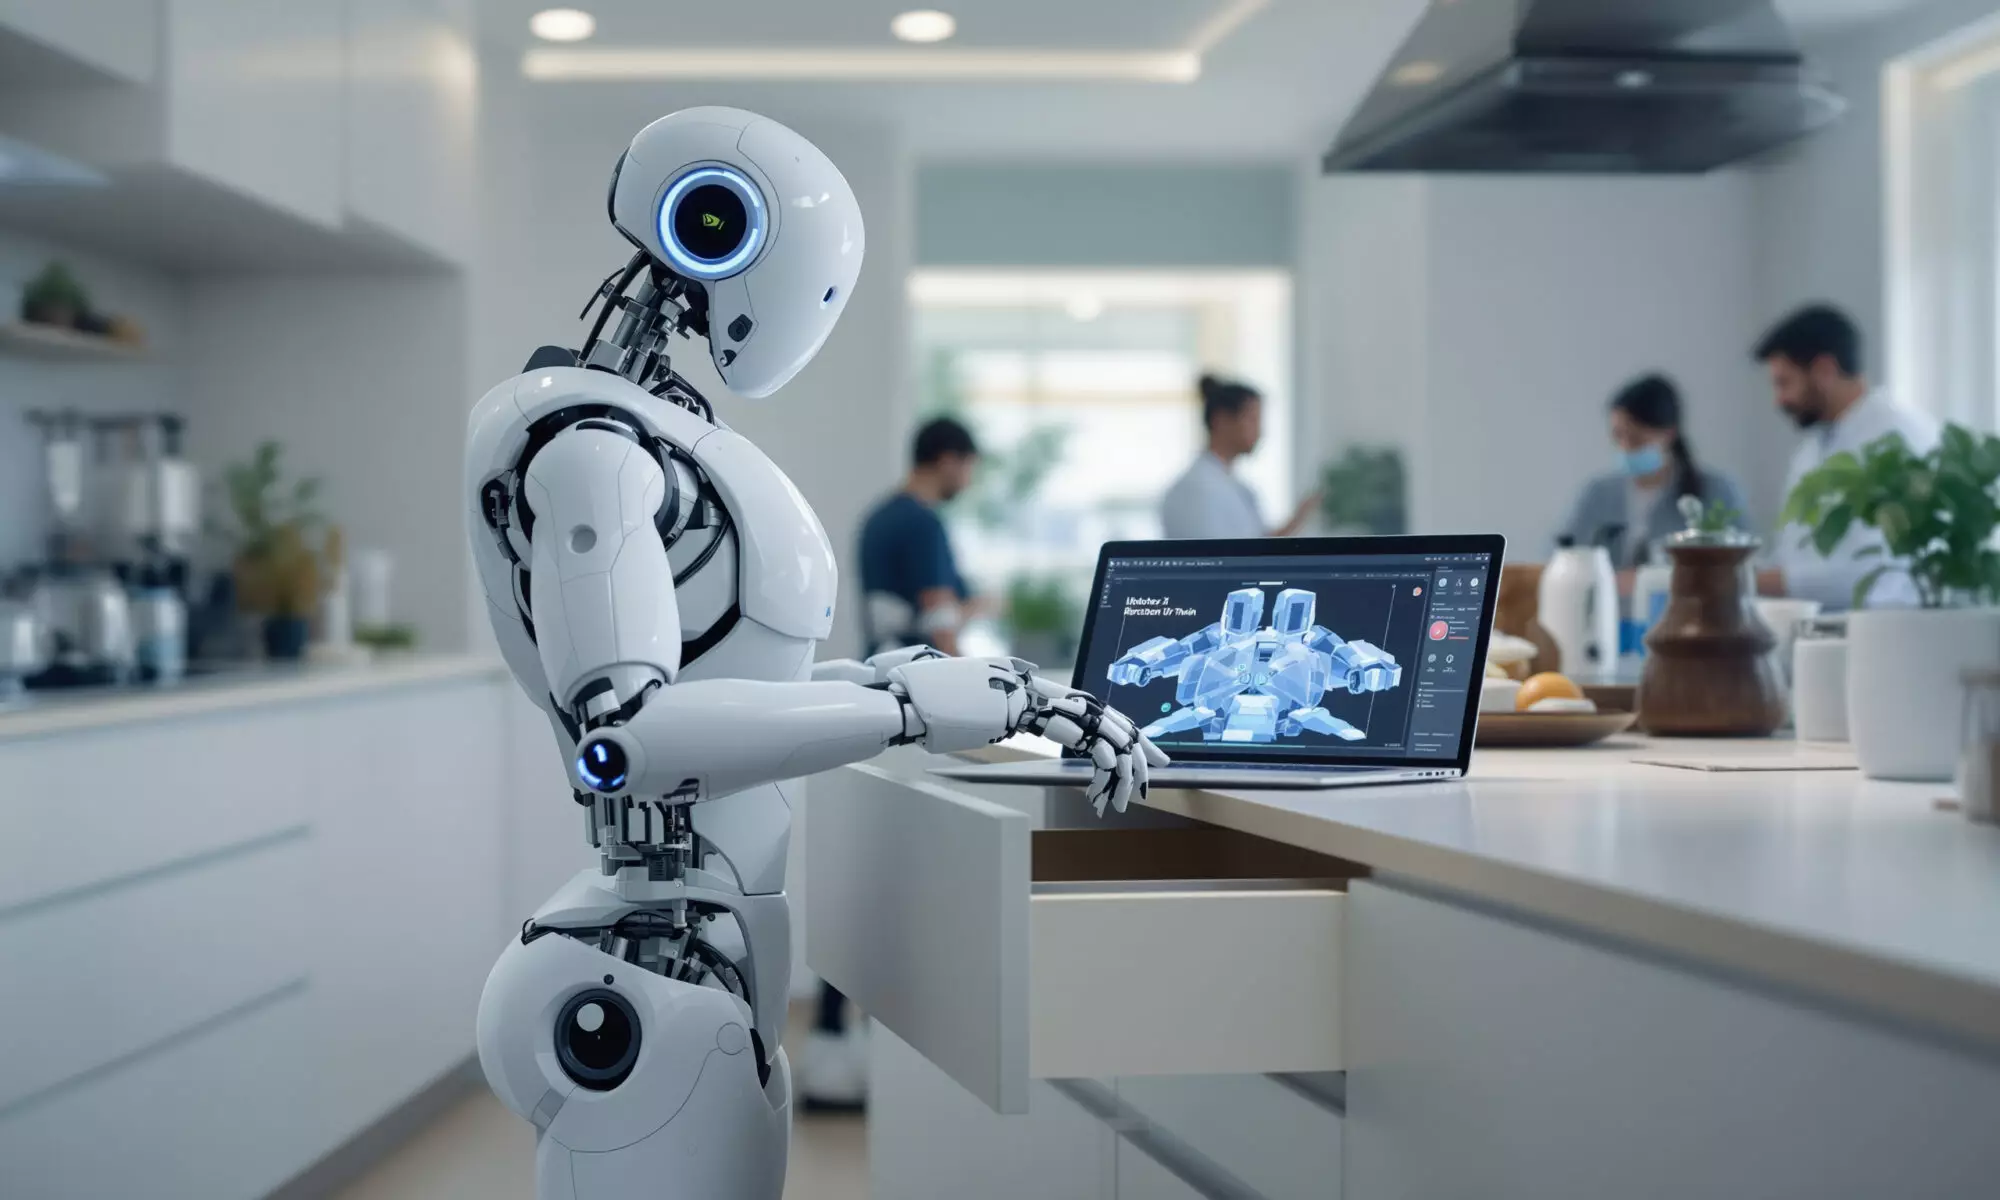
GPT-6 Astra Robótica puede controlar tareas humanoides de alto nivel sin una política entrenada específica para el entorno. El sistema HomeBody de Stanford y Caltech de septiembre de 2026 permitió a GPT-6 Astra dirigir un Unitree G1 por una cocina desconocida mediante la activación de habilidades reutilizables para la navegación y la manipulación de objetos. El modelo no generaba directamente las órdenes motoras; la memoria espacial persistente, un gemelo digital de Nvidia Isaac Sim y los controladores de nivel inferior se encargaban de la ejecución.
¿Cómo controla un humanoide la robótica GPT-6 Astra?
La robótica GPT-6 Astra utiliza la arquitectura HomeBody para seleccionar objetivos y emitir llamadas a herramientas estructuradas hacia habilidades robóticas reutilizables. Presentado por investigadores de Stanford y Caltech en septiembre de 2026, HomeBody sustituye una canalización convencional de visión-lenguaje-modelo-a-acción por un modelo de visión y lenguaje intercambiable que orquesta habilidades mientras controladores dedicados ejecutan el movimiento físico.
HomeBody es una arquitectura robótica modular que permite a un modelo de visión y lenguaje planificar tareas y llamar a habilidades corporizadas mediante una interfaz común. Su demostración de septiembre de 2026 se ejecutó en un humanoide Unitree G1 y utilizó GPT-6 Astra de forma remota para decisiones de alto nivel.
La distinción importa. Astra podía solicitar “pick” u “open drawer”, pero no estaba calculando cada posición articular ni cada actualización de actuador. Los comandos del brazo y la mano se ejecutaban a 250 Hz en el sistema de 2026, mientras que la política AMO preentrenada del tren inferior se actualizaba a 50 Hz. Esos bucles en tiempo real permanecían por debajo del modelo lingüístico.
La biblioteca demostrada contenía cinco habilidades en septiembre de 2026: pick, place, open drawer, pick from drawer y navigate. Los desarrolladores pueden añadir políticas aprendidas, algoritmos clásicos u otros controladores detrás de la misma interfaz. Eso se parece a la forma en que los agentes de programación de IA seleccionan herramientas especializadas, salvo que una mala llamada puede mover kilogramos de hardware en lugar de corromper un archivo.
Por tanto, “Without a trained policy” necesita matices. HomeBody no requirió una nueva política específica para la tarea ni datos de entrenamiento específicos del entorno para la cocina, pero controladores preentrenados y diseñados manualmente seguían impulsando sus habilidades reutilizables. El avance es la orquestación sin reentrenamiento, no un robot que funcione sin software de control.
¿Qué logró HomeBody en la cocina desconocida?
HomeBody exploró una cocina nunca vista, recogió varios objetos y recuperó medicinas de un cajón recordado en septiembre de 2026. Stanford y Caltech informaron de que el Unitree G1 completó esas demostraciones sin datos de entrenamiento específicos del entorno ni aprendizaje adicional de políticas, aunque el proyecto no publicó ninguna tasa de finalización agregada ni una referencia de duración.
La memoria espacial del sistema combinaba observaciones de cámaras, LiDAR y geometría de localización y mapeo simultáneos, poses articulares y puntos de paso. Astra también construyó un gemelo digital de Nvidia Isaac Sim, lo que permitió al planificador razonar sobre objetos más allá de la vista actual de la cámara del robot.
HomeBody alineó el mapa del robot con la reconstrucción de la simulación usando Super Odometry y el registro iterativo del punto más cercano en 2026. Este enfoque Real2Sim añade tiempo de configuración y gasto de API, pero proporciona al modelo una representación más persistente que un flujo de fotogramas de cámara desconectados. Para un contexto más amplio, la simulación ya permite pruebas y planificación operativa mucho más allá de los robots humanoides.
Los vídeos publicados requieren una lectura atenta. Según el proyecto HomeBody, la mayoría de las vistas previas de habilidades de 2026 estaban aceleradas, y los clips de apertura y agarre de cajones incluían reintentos grabados. Demuestran comportamiento, no duración de tareas en tiempo real ni fiabilidad establecida estadísticamente.
¿Cómo se recupera GPT-6 Astra de los errores del robot?
La robótica GPT-6 Astra divide la recuperación de errores entre reintentos locales acotados y una nueva planificación de alto nivel. En el diseño de HomeBody de septiembre de 2026, el servocontrol visual corrige la alineación sin realizar otra llamada al modelo; si fallan los reintentos permitidos, la habilidad devuelve a GPT-6 Astra un motivo de fallo específico para que el modelo pueda elegir otro plan.
Esa división mantiene las correcciones menores cerca del hardware. Una pinza ligeramente desalineada no debería esperar a que un modelo lingüístico remoto inspeccione toda la situación, genere una respuesta y emita otra orden.
La vía de recuperación sigue cuatro etapas definidas:
- Astra selecciona un objetivo y llama a una habilidad designada mediante argumentos estructurados.
- El controlador de la habilidad ejecuta el movimiento y utiliza percepción local para la alineación.
- El servoing visual realiza reintentos limitados cuando el primer intento físico falla.
- Una vez agotados los reintentos, la habilidad informa del motivo del fallo y Astra vuelve a planificar.
En mi opinión, esta separación es la parte más útil de HomeBody para los desarrolladores. Mantiene el control rápido y repetible dentro de componentes probados, al tiempo que reserva el modelo general para las decisiones semánticas. El trabajo relacionado sobre entornos de entrenamiento de IA en evolución aborda un problema distinto: mejorar a los agentes mediante práctica generada en lugar de componer habilidades físicas existentes en tiempo de ejecución.
¿Qué velocidad y coste tiene la robótica GPT-6 Astra?
La robótica de GPT-6 Astra no tenía publicado ningún coste total de las pruebas en la cocina ni ninguna distribución de latencia integral a fecha de septiembre de 2026. IA abierta estableció el precio de la API Standard en $10 por millón de tokens de entrada, $1 por millón de tokens de entrada almacenados en caché y $50 por millón de tokens de salida, mientras que HomeBody informó de pausas perceptibles entre las llamadas a habilidades generadas de forma remota.
| Artículo | Cifra de 2026 | Qué mide |
|---|---|---|
| Entrada Standard | $10 por 1 millón de tokens | Entrada de API sin caché |
| Entrada en caché Standard | $1 por 1 millón de tokens | Entrada de API reutilizada |
| Salida Standard | $50 por 1 millón de tokens | Salida de API generada |
| Control de brazo y mano | 250 Hz | Frecuencia de comandos de bajo nivel |
| Política AMO para la parte inferior del cuerpo | 50 Hz | Frecuencia de actualización de locomoción preentrenada |
Un cálculo concreto muestra por qué importa la longitud de la salida. Según las tarifas Standard de OpenAI de septiembre de 2026, una decisión robótica hipotética que utilizara 20,000 tokens de entrada no almacenados en caché y 2,000 tokens de salida costaría $0.20 más $0.10, es decir, $0.30. Cien decisiones de ese tipo costarían $30. Esto es una ilustración, no el uso reportado por HomeBody.
La percepción local, la planificación y la ejecución de habilidades se ejecutaron en un portátil Razer Blade con una Nvidia RTX 4090 en septiembre de 2026. GPT-6 Astra se ejecutó de forma remota, creando pausas entre habilidades en lugar de dentro del bucle de control de 250 Hz. OpenAI añadió un modo de procesamiento Ultrafast el 29 de septiembre de 2026, ofreciendo a los desarrolladores una menor latencia del modelo a un mayor coste de inferencia.
La computación no es la única limitación. HomeBody informó en 2026 de que los modelos de percepción más pesados podían requerir más hardware local, que la reconstrucción Real2Sim imponía costes de configuración y de API, y que el sobrecalentamiento de los servos de los dedos limitaba el funcionamiento prolongado. Sinceramente, la orquestación remota tiene más sentido cuando las tareas toleran pausas entre habilidades autónomas.
¿Es segura y fiable la robótica con GPT-6 Astra?
La robótica con GPT-6 Astra tiene demostraciones prometedoras, pero no hay pruebas de fiabilidad general en el mundo real a fecha de septiembre de 2026. HomeBody añadió comprobación de colisiones con barrido del brazo e intentos limitados, pero unas pruebas independientes de hardware con GPT-6 Astra se detuvieron después de que comandos físicamente poco razonables o inseguros dañaran el equipo; los investigadores informaron de que no hubo ninguna persona herida.
Un preprint independiente de RoboDojo con fecha de 21 de septiembre de 2026 informó de una tasa media de éxito del 22.48% en 42 tareas simuladas y 2,100 ensayos. RoboDojo encontró un sólido rendimiento relativo, pero la precisión, el control dinámico y la coordinación bimanual compleja siguieron siendo deficientes. Sus ensayos conservados con robots reales no establecieron una fiabilidad amplia del hardware.
Esas cifras son un útil contrapunto a las pulidas imágenes de cocina. Un sistema puede limpiar varios objetos en una demostración grabada y aun así fallar en la mayoría de las tareas de una amplia batería de simulación; las evaluaciones ponen a prueba condiciones diferentes, por lo que ningún resultado predice directamente el rendimiento en un hogar.
Los desarrolladores deberían tratar el límite de la habilidad como un límite de seguridad. La comprobación de colisiones, la validación de argumentos, los límites de fuerza y velocidad, los intentos limitados, las paradas de emergencia y las zonas de exclusión humana deben situarse por debajo del modelo de lenguaje. La lección práctica recuerda a implementaciones de detección por cámara en sitios reales: una salida convincente del modelo no elimina la necesidad de salvaguardas operativas y de un rendimiento medido sobre el terreno.
Preguntas frecuentes sobre HomeBody y GPT-6 Astra
¿Quién creó HomeBody?
HomeBody fue presentado en septiembre de 2026 por los investigadores de Stanford y Caltech Gio Huh, Cayden Gu, Takara E. Truong, C. Karen Liu y Guy Tevet. El proyecto utilizó GPT-6 Astra con un humanoide Unitree G1.
¿GPT-6 Astra envía comandos directamente a los motores del robot?
GPT-6 Astra no genera cada comando de actuador en HomeBody. En la implementación de 2026, el modelo llamaba a habilidades a un alto nivel, mientras que el control del brazo y de la mano funcionaba a 250 Hz y la política de tren inferior de AMO funcionaba a 50 Hz.
¿HomeBody requiere alguna política de robots entrenados?
HomeBody evita una política de tarea recién entrenada y específica del entorno, pero puede usar políticas preentrenadas dentro de habilidades reutilizables. La implementación de 2026 de Unitree G1 incluía una política preentrenada de la parte inferior del cuerpo AMO para la locomoción.
¿Pueden los desarrolladores sustituir GPT-6 Astra en HomeBody?
HomeBody fue diseñado en torno a un modelo de visión-lenguaje intercambiable en septiembre de 2026. Un modelo de reemplazo tendría que interpretar la escena, usar memoria espacial y producir llamadas estructuradas válidas para la interfaz de habilidades disponible.
¿Cuándo se lanzó GPT-6 Astra?
OpenAI lanzó GPT-6 Astra a través de su API el 3 de septiembre de 2026 y comenzó un despliegue gradual ChatGPT en la misma fecha. OpenAI añadió el procesamiento Ultrafast API el 29 de septiembre de 2026.