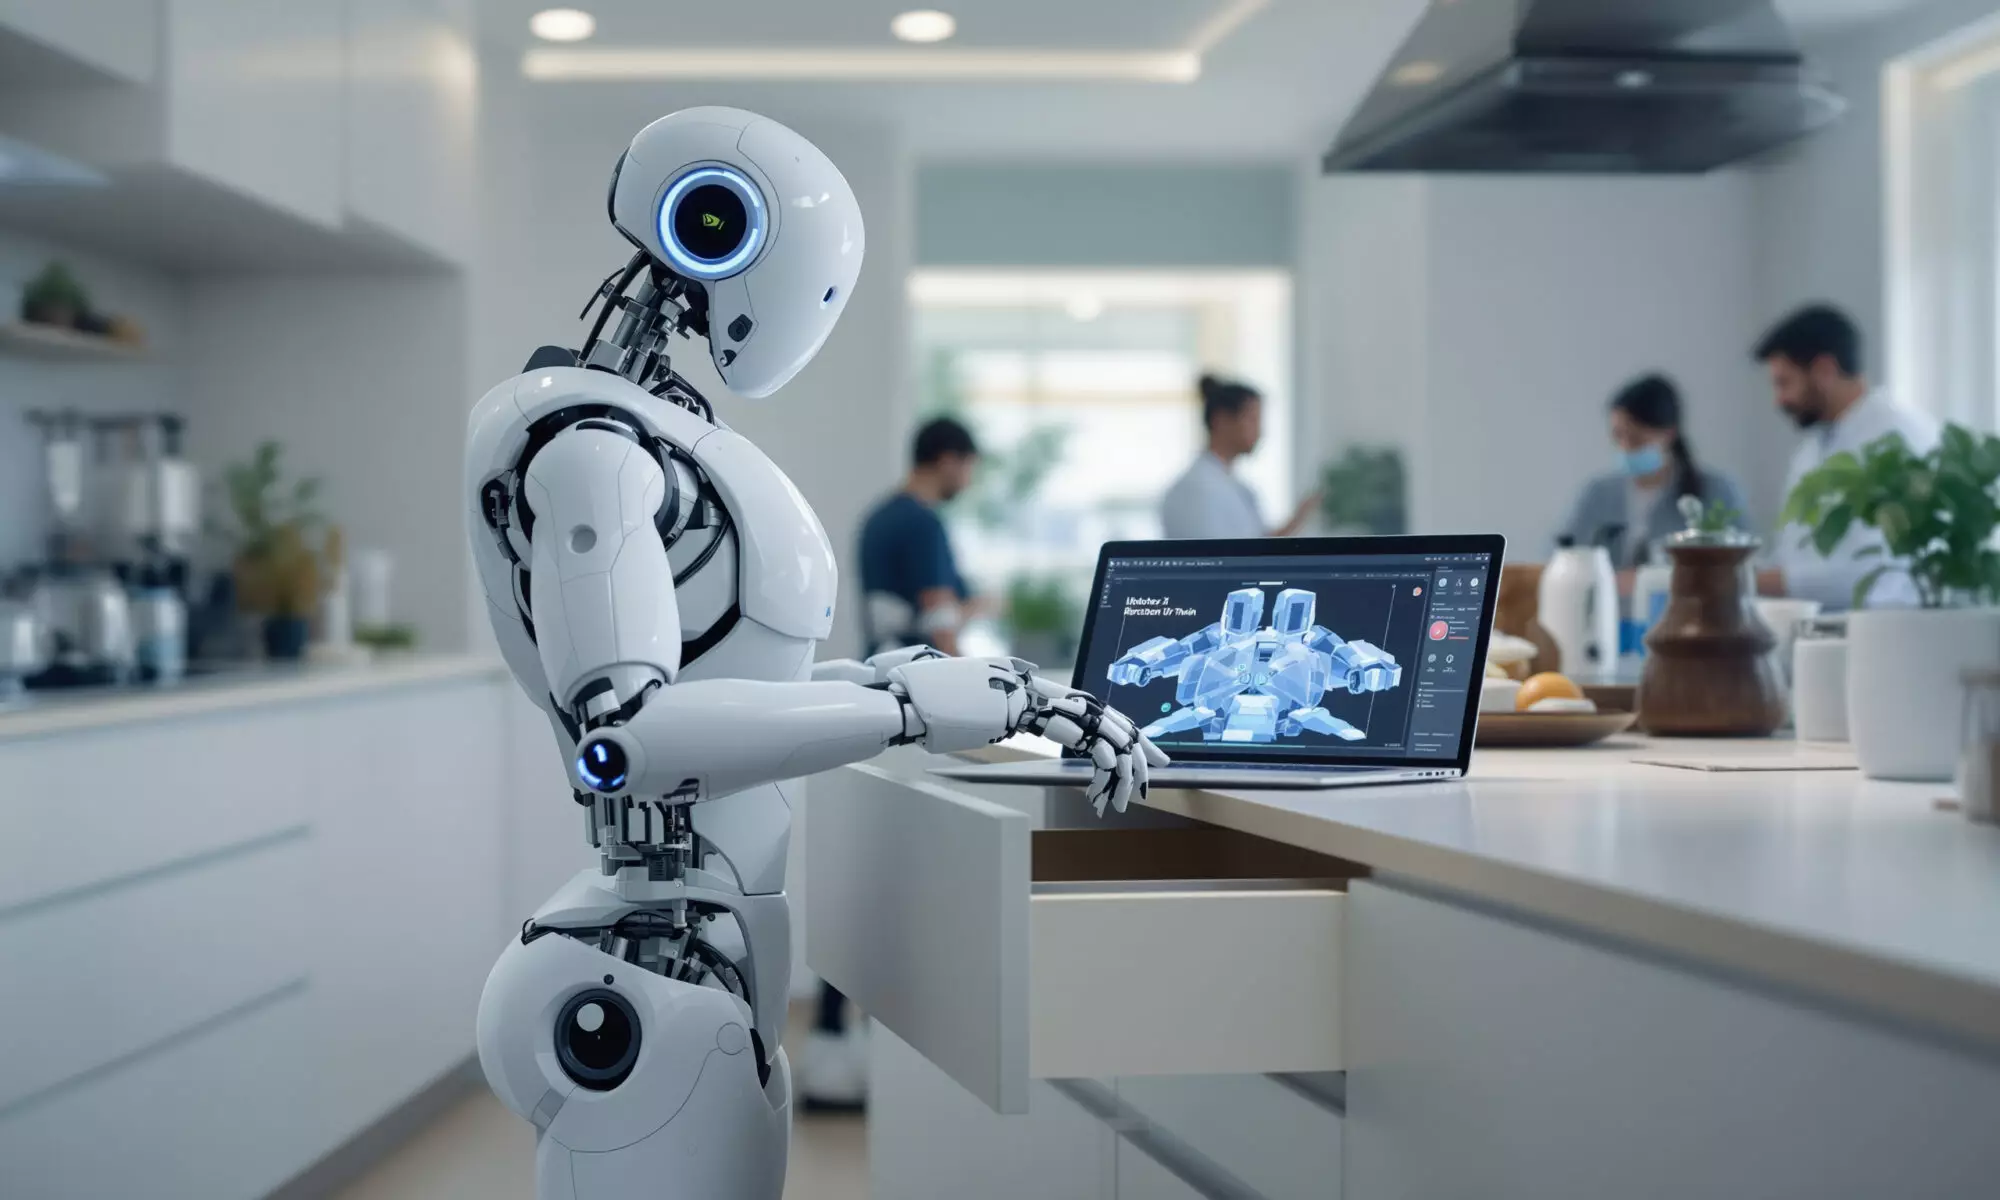
GPT-6 Astra robotique peut contrôler des tâches humanoïdes de haut niveau sans politique entraînée spécifique à un environnement. Le système HomeBody de Stanford et Caltech, présenté en septembre 2026, permettait à GPT-6 Astra de guider un Unitree G1 dans une cuisine inconnue en appelant des compétences réutilisables pour la navigation et la manipulation d’objets. Le modèle ne générait pas lui-même les commandes motrices ; une mémoire spatiale persistante, un jumeau numérique Nvidia Isaac Sim et des contrôleurs de niveau inférieur se chargeaient de l’exécution.
Comment la robotique GPT-6 Astra contrôle-t-elle un humanoïde ?
La robotique GPT-6 Astra utilise l’architecture HomeBody pour sélectionner des cibles et émettre des appels d’outils structurés vers des compétences robotiques réutilisables. Présentée par des chercheurs de Stanford et Caltech en septembre 2026, HomeBody remplace une chaîne conventionnelle vision-language-model-to-action par un modèle de vision-langage interchangeable qui orchestre les compétences pendant que des contrôleurs dédiés exécutent les mouvements physiques.
HomeBody est une architecture robotique modulaire qui permet à un modèle de vision-langage de planifier des tâches et d’appeler des compétences incarnées via une interface commune. Sa démonstration de septembre 2026 a été réalisée sur un humanoïde Unitree G1 et a utilisé GPT-6 Astra à distance pour les décisions de haut niveau.
La distinction est importante. Astra pouvait demander « pick » ou « open drawer », mais il ne calculait pas chaque position d’articulation ni chaque mise à jour d’actionneur. Les commandes du bras et de la main fonctionnaient à 250 Hz dans le système de 2026, tandis que la politique préentraînée AMO pour le bas du corps se mettait à jour à 50 Hz. Ces boucles en temps réel restaient sous le niveau du modèle de langage.
La bibliothèque présentée contenait cinq compétences en septembre 2026 : pick, place, open drawer, pick from drawer et navigate. Les développeurs peuvent ajouter des politiques apprises, des algorithmes classiques ou d’autres contrôleurs derrière la même interface. Cela ressemble à la manière dont les agents de codage IA sélectionnent des outils spécialisés, sauf qu’un mauvais appel peut déplacer des kilogrammes de matériel plutôt que corrompre un fichier.
L’expression « Without a trained policy » doit donc être nuancée. HomeBody ne nécessitait pas de nouvelle politique spécifique à la tâche ni de données d’entraînement spécifiques à l’environnement pour la cuisine, mais des contrôleurs préentraînés et conçus sur mesure alimentaient toujours ses compétences réutilisables. L’avancée réside dans l’orchestration sans réentraînement, non dans un robot fonctionnant sans logiciel de contrôle.
Qu’a accompli HomeBody dans la cuisine inconnue ?
HomeBody a exploré une cuisine jamais vue auparavant, rangé plusieurs objets et récupéré des médicaments dans un tiroir mémorisé en septembre 2026. Stanford et Caltech ont indiqué que le Unitree G1 avait réalisé ces démonstrations sans données d’entraînement spécifiques à l’environnement ni apprentissage supplémentaire de politique, bien que le projet n’ait publié ni taux global de réussite ni référence de durée.
La mémoire spatiale du système combinait des observations de caméra, le LiDAR et la géométrie de localisation et cartographie simultanées, des poses articulaires et des points de passage. Astra a également construit un jumeau numérique Nvidia Isaac Sim, permettant au planificateur de raisonner sur des objets au-delà du champ de vision actuel de la caméra du robot.
HomeBody a aligné la carte du robot sur la reconstruction de simulation à l’aide de Super Odometry et d’un recalage itératif du point le plus proche en 2026. Cette approche Real2Sim ajoute du temps de configuration et des coûts d’API, mais donne au modèle une représentation plus persistante qu’un flux d’images de caméra déconnectées. Pour un contexte plus large, la simulation soutient déjà les tests et la planification opérationnelle bien au-delà des robots humanoïdes.
Les vidéos publiées nécessitent une lecture attentive. Selon le projet HomeBody, la plupart des aperçus de compétences de 2026 ont été accélérés, et les séquences d’ouverture de tiroir et de saisie dans le tiroir incluaient des nouvelles tentatives enregistrées. Elles montrent un comportement, pas la durée des tâches en temps réel ni une fiabilité établie statistiquement.
Comment GPT-6 Astra récupère-t-il des erreurs du robot ?
La robotique GPT-6 Astra répartit la récupération d’erreurs entre des nouvelles tentatives locales limitées et une replanification de haut niveau. Dans la conception de HomeBody de septembre 2026, l’asservissement visuel corrige l’alignement sans effectuer un autre appel au modèle ; si les tentatives autorisées échouent, la compétence renvoie à GPT-6 Astra une raison d’échec précise afin que le modèle puisse choisir un autre plan.
Cette répartition maintient les corrections mineures au plus près du matériel. Une pince légèrement désalignée ne devrait pas attendre qu’un modèle de langage distant examine toute la situation, génère une réponse et émette une autre commande.
Le processus de récupération suit quatre étapes définies :
- Astra sélectionne une cible et appelle une compétence nommée via des arguments structurés.
- Le contrôleur de la compétence exécute le mouvement et utilise la perception locale pour l’alignement.
- L’asservissement visuel effectue un nombre limité de nouvelles tentatives lorsque la première tentative physique échoue.
- Une fois les tentatives épuisées, la compétence signale la raison de l’échec et Astra replanifie.
À mon avis, cette séparation est l’aspect le plus utile de HomeBody pour les développeurs. Elle maintient un contrôle rapide et répétable au sein de composants testés, tout en réservant le modèle général aux décisions sémantiques. Des travaux connexes sur les environnements d’entraînement de l’IA en évolution traitent d’un problème différent : améliorer les agents grâce à une pratique générée plutôt qu’en composant des compétences physiques existantes au moment de l’exécution.
À quelle vitesse fonctionne GPT-6 Astra robotics et combien cela coûte-t-il ?
La robotique GPT-6 Astra ne disposait d’aucun coût total publié pour les essais en cuisine ni d’aucune distribution de la latence de bout en bout en septembre 2026. OpenAI a fixé le prix de l’API Standard à $10 par million de jetons d’entrée, $1 par million de jetons d’entrée mis en cache et $50 par million de jetons de sortie, tandis que HomeBody faisait état de pauses perceptibles entre les appels de compétences générés à distance.
| Objet | Chiffre pour 2026 | Ce que cela mesure |
|---|---|---|
| Entrée standard | $10 par 1 million de tokens | Entrée API non mise en cache |
| Entrée standard mise en cache | $1 par 1 million de tokens | Entrée API réutilisée |
| Sortie standard | $50 par 1 million de tokens | Sortie API générée |
| Contrôle du bras et de la main | 250 Hz | Taux de commande de bas niveau |
| Politique AMO du bas du corps | 50 Hz | Taux de mise à jour de la locomotion préentraînée |
Un calcul concret montre pourquoi la longueur de sortie compte. Aux tarifs Standard hypothétiques d’OpenAI de septembre 2026, une décision robotique hypothétique utilisant 20,000 jetons d’entrée non mis en cache et 2,000 jetons de sortie coûterait $0.20 plus $0.10, soit $0.30. Cent décisions de ce type coûteraient $30. Il s’agit d’une illustration, et non de l’utilisation déclarée par HomeBody.
La perception locale, la planification et l’exécution des compétences fonctionnaient sur un ordinateur portable Razer Blade avec une Nvidia RTX 4090 en septembre 2026. GPT-6 Astra fonctionnait à distance, créant des pauses entre les compétences plutôt qu’à l’intérieur de la boucle de contrôle à 250 Hz. OpenAI a ajouté un mode de traitement Ultrafast le 29 septembre 2026, offrant aux développeurs une latence de modèle plus faible à un coût d’inférence plus élevé.
Le calcul n’est pas la seule contrainte. HomeBody a indiqué en 2026 que des modèles de perception plus lourds pouvaient nécessiter davantage de matériel local, que la reconstruction Real2Sim imposait des coûts de configuration et d’API, et que la surchauffe des servomoteurs des doigts limitait le fonctionnement prolongé. Honnêtement, l’orchestration à distance est surtout pertinente lorsque les tâches tolèrent des pauses entre des compétences autonomes.
La robotique GPT-6 Astra est-elle sûre et fiable ?
La robotique GPT-6 Astra présente des démonstrations prometteuses, mais aucune preuve de fiabilité générale dans le monde réel à la date de septembre 2026. HomeBody a ajouté une vérification des collisions par balayage du bras et des nouvelles tentatives limitées, mais des tests matériels distincts de GPT-6 Astra ont été arrêtés après que des commandes physiquement déraisonnables ou dangereuses ont endommagé l’équipement ; les chercheurs ont indiqué qu’aucune personne n’avait été blessée.
Une prépublication distincte de RoboDojo datée du 21 septembre 2026 a fait état d’un taux de réussite moyen de 22.48% sur 42 tâches simulées et 2,100 essais. RoboDojo a constaté de solides performances relatives, mais la précision, le contrôle dynamique et la coordination bimanuelle complexe restaient faibles. Les essais conservés sur robot réel n’ont pas établi une fiabilité matérielle générale.
Ces chiffres constituent un contrepoids utile aux images de cuisine soignées. Un système peut nettoyer plusieurs objets dans une démonstration filmée tout en échouant encore à la plupart des tâches dans une vaste batterie de simulations ; les évaluations testent des conditions différentes, donc aucun des deux résultats ne prédit directement les performances dans une maison.
Les développeurs devraient considérer la frontière des compétences comme une frontière de sécurité. La vérification des collisions, la validation des arguments, les limites de force et de vitesse, les nouvelles tentatives limitées, les arrêts d’urgence et les zones d’exclusion humaine doivent se situer en dessous du modèle de langage. La leçon pratique fait écho à déploiements de détection par caméra sur site réel: une sortie de modèle convaincante ne supprime pas la nécessité de garanties opérationnelles et de performances mesurées sur le terrain.
FAQ sur HomeBody et GPT-6 Astra
Qui a créé HomeBody ?
HomeBody a été présenté en septembre 2026 par les chercheurs de Stanford et Caltech Gio Huh, Cayden Gu, Takara E. Truong, C. Karen Liu et Guy Tevet. Le projet a utilisé GPT-6 Astra avec un humanoïde Unitree G1.
GPT-6 Astra envoie-t-il des commandes directement aux moteurs du robot ?
GPT-6 Astra ne génère pas chaque commande d’actionneur dans HomeBody. Dans l’implémentation de 2026, le modèle appelait des compétences à un niveau élevé, tandis que le contrôle du bras et de la main fonctionnait à 250 Hz et que la politique du bas du corps AMO fonctionnait à 50 Hz.
HomeBody exige-t-il des politiques de robot formées ?
HomeBody évite une politique de tâche nouvellement entraînée et spécifique à l’environnement, mais il peut utiliser des politiques préentraînées au sein de compétences réutilisables. L’implémentation 2026 de Unitree G1 incluait une politique préentraînée AMO pour le bas du corps destinée à la locomotion.
Les développeurs peuvent-ils remplacer GPT-6 Astra dans HomeBody ?
HomeBody a été conçu autour d’un modèle vision-langage interchangeable en septembre 2026. Un modèle de remplacement devrait interpréter la scène, utiliser la mémoire spatiale et produire des appels structurés valides pour l’interface de compétences disponible.
Quand GPT-6 Astra a-t-il été publié ?
OpenAI a lancé GPT-6 Astra via son API le 3 septembre 2026 et a commencé un déploiement progressif ChatGPT à la même date. OpenAI a ajouté le traitement Ultrafast de l’API le 29 septembre 2026.